無関節型ローター・ヘリコプターにおける空力的飽和とトランジェント・トルクの動的挙動
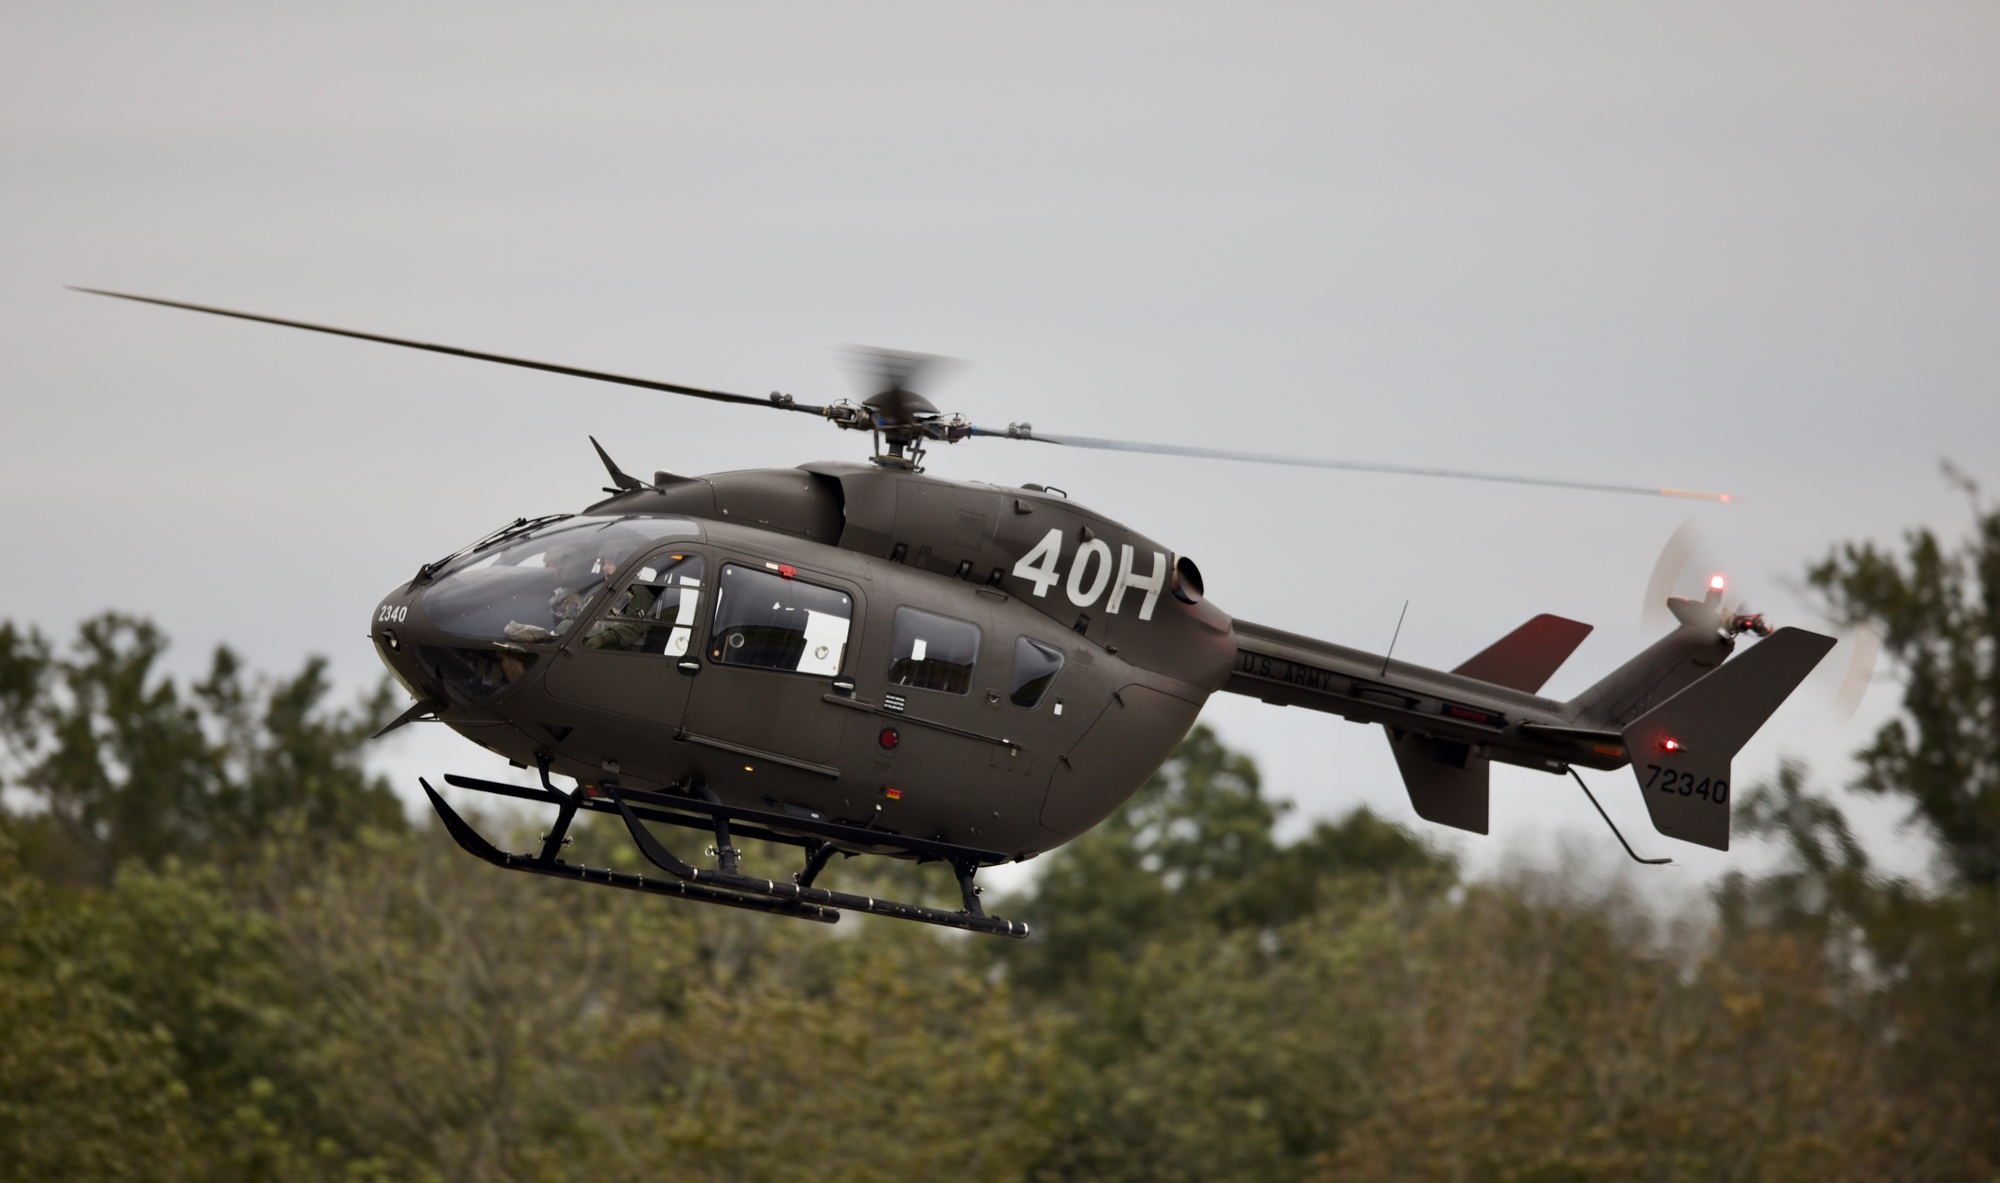
どれほど優秀なパイロットでも、複雑なシステムや高度な空気力学について、混乱する場合があります。その一つとして長年にわたり混乱を招いてきたのが、UH-72ラコタの製造者が発行する回転翼機取扱書(Rotorcraft Flight Manual, RFM)に記載され、UH-72の搭乗員訓練マニュアル(Aircrew Training Manual, ATM)に頻出する、ある警告です。その警告には、「回復に必要な横方向のコントロール・マージン(操縦余裕)を確保するため、地表付近では、指示対気速度(Knots Indicated Airspeed, KIAS)45ノット(時速約83キロメートル)未満での右急旋回を避けること」と記されています。
UH-60からラコタへ機種転換した際、私はこの警告の理由について、経験豊富なパイロット数名に説明を求めました。何度も返ってきたのは、主にテール・ローター推力の低下と、固定翼機のらせん不安定(スパイラル・ダイバージェンス)と呼ばれる概念に関係している、という答えでした。どちらの概念もヘリコプターの操縦特性に影響し得るもので、機体の挙動を理解するうえで意味がありますが、この警告が扱っている飛行力学上の根本的な問題を十分に説明するものではありません。理解の手がかりとなるのは、ラコタの無関節型(リジッドまたはヒンジレス)メイン・ローター・システムの設計と、そのシステムが空力荷重の変化にどう応答するかです。
全関節型ローター・システムと異なり、無関節型ローターは、空気力を逃がすための機械的なフラッピング・ヒンジやドラッギング・ヒンジを持たないため、軽量で応答性が高く、機構も簡素になります。その代わりに、ローター・ブレードは構造的な柔軟性によって運動し、空力荷重を吸収します。その結果、空気力はローター・ハブとマストを介して直接機体に伝わります。この設計では、パイロットがローター・ハブに大きな空力モーメントを発生させることができるため、きわめて優れた操縦応答性が得られます。しかし同じ特性によって、ローター荷重の変化が機体全体に大きな力とモーメントを生じさせることにもなります。したがって無関節型ローターは、通常の状態では優れたコントロール・オーソリティ(操縦能力)を発揮する一方で、操縦の限界領域の境界付近で運用すると、空力的なクロス・カップリング、いわば位相遅れの狂いにきわめて敏感になります。
この挙動を理解するうえで最も重要な概念の一つが、ピッチ・ロール・カップリングです。ヘリコプターのローターは、ジャイロスコープの特性を示す回転する空力システムです。回転しているローター・ディスクに力を加えると、その応答は力を加えた位置やタイミングとは正確には一致しません。同時に、ローター・ブレードは質量と空力荷重を持つ柔軟な翼形であるため、そのフラッピング応答は、加えられた操縦操作に対して一定の位相差をもって生じます。無関節型ローター・システムでは、構造的な剛性によって空力的な位相遅れが、単純なジャイロスコープで想定される理想的な90度の関係からずれます。AH-64やUH-60のローター・システムと異なり、UH-72の無関節型ローターの位相遅れは、おおむね75度から85度程度です。このため、ある軸の運動を意図したサイクリック操作が、別の軸にも意図しない応答を生じさせる場合があります。
ヘリコプターの設計者は、操縦系統に固定の先行角(advance angle)を組み込むことで、この挙動に対処しています。スワッシュプレートとそれに連なる操縦リンケージは、通常の飛行状態においてパイロットのサイクリック操作がローター・ディスクを意図どおりに動かすよう設計されています。この補正は、システムが本来想定している条件の範囲内でヘリコプターを運用している限り、うまく機能します。しかし、ローターの空力的な位相関係は一定でも固定でもありません。ローター回転速度(revolutions per minute, RPM)、コレクティブの位置、前進速度、誘導気流、空力荷重のすべてが、ブレードの応答に影響を及ぼします。
このことは、対気速度が減少し、コレクティブが増加するにつれて特に重要になります。急旋回中は、ローターの揚力の一部が垂直方向ではなく横方向に向けられるため、高度を維持するには追加のローター推力が必要になります。したがってパイロットは、コレクティブを上げ、エンジン出力を増やさなければなりません。また低速度域では、揚力を維持するのに必要な気流のうち、前進速度によって得られる分が減り、ローターが誘導速度によって生み出さなければならない分の割合が大きくなります。これらの条件によって空力荷重が増大し、ローターのフラッピング応答が変化することがあります。実際の空力的な位相関係が固定された機械的な補正から離れていくにつれて、操縦操作には意図しない成分が次第に混入していきます。横方向のサイクリック操作が意図しないピッチの応答を、ピッチの操作が意図しないロールの応答を生じさせることがあるのです。このクロス・カップリングこそが、右急旋回に関する警告を理解するうえでの核心です。
2つ目の重要な概念は、トランジェント・トルクです。トルクとは、ローターを回転させるのに必要なねじりの力です。定常状態では、エンジンとトランスミッションが供給するトルクと、ローターの回転に抵抗する空力トルクとが、ほぼ釣り合っています(エンジンの駆動力=ローターの抗力)。トランジェント(過渡状態)とは、ヘリコプターの運用状態が変化し、これらのトルクが一時的に釣り合わなくなる状態をいいます。たとえば、パイロットがコレクティブを上げると、ブレードのピッチが増加します。ローターの揚力は増えますが、ブレード荷重の増加によって空力抵抗も大きくなり、ローターの回転が落ちます。そのためローターは、回転速度を維持するためにエンジンから追加のトルクを必要とします。しかし、エンジンとトランスミッションは、必ずしも瞬時にトルクを増やせるわけではありません。わずかな間、空力トルク(抗力)がローターに伝達されるトルク(駆動力)を上回り、ローター回転速度が一時的に低下することがあります。その後、エンジンと制御系統が出力とトルクを増加させて応答し、ローターは新たな釣り合いの状態に達します。
無関節型ローターのヘリコプターでは、ローター荷重とトルクの変化がハブとマストを通じて直接伝わるため、この過程が特に重要な意味を持ちます。また、ローター・トルクが変化すると、それと大きさが等しく向きが反対の反トルクが胴体に作用し、急激なヨーイングの振れとなって現れます。その結果、出力やコレクティブを急激に変化させると、一時的なヨーイングの傾向が生じるとともに、ローター・システムとトランスミッション・システム全体に付加的な動荷重が加わることがあります。
ただし、トランジェント・トルクとそれに伴うヨーイングの振れを、右急旋回時の操縦上の問題の唯一の原因とみなすべきではありません。それは、より大きな動的システムを構成する要素の一つにすぎないのです。高出力を要する機動中には、コレクティブ、ローター・トルク、ブレード荷重、誘導気流、フラッピング応答、位相遅れ、ハブ・モーメントの変化が同時に生じます。したがってパイロットは、単一の独立した力に対応しているのではなく、互いに関連し合う複数の空力的な作用に対処していることになります。
こうした作用は、指示対気速度約45ノット(時速約83キロメートル)未満での右急旋回中に特に顕著になります。低速度域では、胴体や垂直安定板の上を流れる気流が少なくなり、機体の安定に寄与する空力的な作用が小さくなります。同時に、急旋回中に高度を維持するには、大きなローター推力とエンジン出力が必要です。ローター荷重が増大すると、誘導気流と空力抵抗が大きくなり、ローターのフラッピング応答がさらに変化することがあります。反時計回りに回転するラコタの無関節型ローター・システムでは、こうした条件が、意図しない右ロールの傾向を生む一因となり得ます。
機体が右にロールし始めると、パイロットはロールを止めるためにサイクリックを左に操作しなければなりません。問題は、所望のバンク、ピッチ、高度を維持するために、すでにサイクリックを大きく操作している可能性があることです。ローターの位相関係がずれていれば、修正のための左サイクリックの操作そのものが、望ましくない軸間の応答を生じさせることがあります。その結果パイロットは、意図した結果を得るのに、ますます大きな操作が必要になっていることに気づくことになります。ここで、コントロール・オーソリティとコントロール・マージンの決定的な違いが問題になります。機体には当初、その機動を行うのに十分なコントロール・オーソリティがあっても、予期しないロール・レートの増加から回復するために必要なコントロール・マージンが残っていない可能性もあるのです。
サイクリックが横方向の物理的な可動限界に達すると、システムは横方向のサイクリック操縦の飽和に達したことになります。この時点で、機体がロールを続けていても、パイロットはそれ以上横方向の操縦を加えることができません。これは「ダイナミック・コントロール・マージンの枯渇」と呼ばれることが多く、パイロットが機動を維持するためにサイクリックの可動範囲のかなりの部分をすでに使ってしまい、新たな外乱や強まるロールの傾向に対応する余力が残っていない状態を指します。
この警告で地表への近さが重要視されるのは、このためです。高度に余裕があれば、横方向のコントロール・マージンを失っても、状況が進行または悪化していることに気づき、ローター荷重を減らしたり、増速したりするための時間と高度が残されているかもしれません。しかし地表付近では、機体が危険な姿勢に陥る前に回復するだけの高度や時間がない場合があります。したがって、この警告の根本的な目的は回復可能な状態を保つことにあり、単に不快な、あるいは異常な機体の応答を防ぐことにあるのではありません。
回復操作では、この状態をもたらしている空気力を減らします。コレクティブを下げると、ローター推力、誘導抗力、そしてクロス・カップリングに伴う空力荷重が減少します。ローター荷重が減少するにつれて、横方向のサイクリックのコントロール・オーソリティが徐々に戻ってきます。また、左ペダルを踏んで機首を左に向けた横滑りをつくれば、胴体に作用する空気力を利用して右ロールの傾向を弱めることもできます。
結局のところ、右急旋回の制限は、互いに作用し合う複数の空力的・機械的な現象の結果として理解するのが最も適切です。無関節型ローターは優れた応答性をもたらす一方で、大きな空力モーメントを機体に直接伝えます。位相遅れが変化すると、操縦のクロス・カップリングが生じることがあります。コレクティブの増加と低速度域での飛行は、ローター荷重と誘導気流を増大させます。ローター荷重の変化に伴って生じるトランジェント・トルクは、メイン・ローターとヨー軸に付加的な動的影響を及ぼすことがあります。これらの要因が重なって、パイロットが使える横方向のコントロール・マージンは次第に減少していくのです。
背後にある空気力学は複雑でも、教訓は単純です。ヘリコプターは、地表付近の低速度域で予期しないロールやその他の外乱から回復できるだけの、使われていないコントロール・オーソリティを残しておかなければなりません。高重量・低速での急旋回中には、その余裕が急速に失われることがあります。そのためパイロットは、製造者の警告を、テール・ローターの性能や固定翼機のらせん不安定だけに原因を求めるのではなく、コントロール・マージンに関する制限として扱うべきです。高重量の機体で急旋回やピッチバック・ターンを低速度域で行う場合は、十分な高度を維持し、コントロール・マージンを確保することが不可欠です。単一メイン・ローターのヘリコプターに有効な運用上の経験則として、バンク角(度)が、ノットで表した対気速度の数値を超過しないようにする、というものがあります。具体的には、バンク角が45度に近づいているときに指示対気速度45ノット(時速約83キロメートル)を超える速度を保てば、余裕が増し、この危険な飛行領域に伴う低速度域かつ大バンク角という組み合わせから機体を遠ざけることができます。この傾向は無関節型ローター・システムの設計上UH-72でより顕著ですが、同じ原則はすべての単一メイン・ローターのヘリコプターに当てはまります。
これらの原理を理解すれば、パイロットはこの警告が伝えようとしている内容をより完全に把握できます。さらに重要なのは、それによって議論が、制限を暗記することから、その背後にある空気力学的な理由を理解することへと移ることです。目的は、単に速度計や姿勢指示器の特定の数値を避けることではありません。空力的な条件が予期せず変化したときにもヘリコプターが回復可能な状態を保てるよう、十分なコントロール・マージンと高度を確保しておくことにあるのです。
翻訳:影本賢治, アビエーション・アセット管理人
備考:本記事の翻訳・掲載については、出典元の承認を得ています。
アクセス回数:383